07 / Product / 석사 연구 프로젝트
HYOSIMI Busser Robot
케어시설의 식판 회수 과정을 돕는 서비스 로봇 디자인 연구.
- 분야
- Robotics · Research · Product UX
- 연도
- 2023
- 담당 범위 · Jony Jung
- 현장 조사 · 제품 디자인 · 프로토타입 · 석사 논문
Jony Jung의 홍익대학교 IDAS 석사 연구 프로젝트입니다. 현장 조사, 제품 디자인, 프로토타입과 석사 논문을 담당했습니다.
Overview
프로젝트 개요
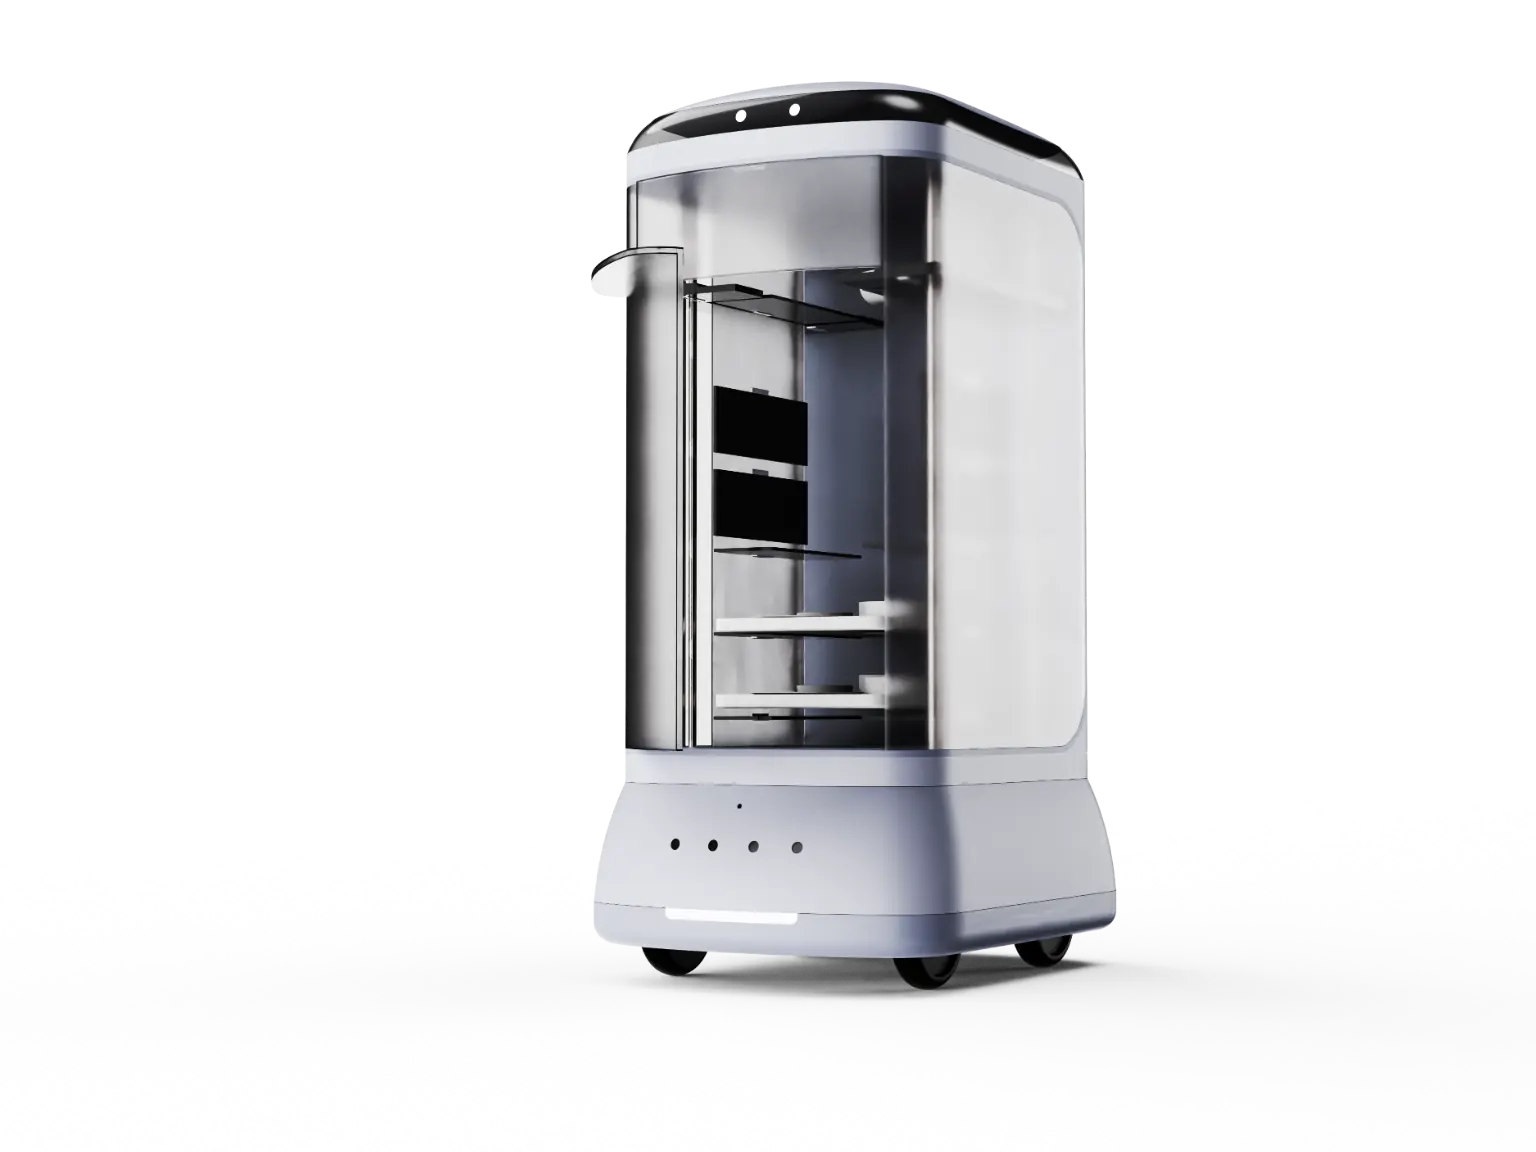
돌봄 인력의 반복적인 식판 회수를 돕기 위한 자율주행 식판 수거 로봇 디자인 연구입니다. 앉은 자세의 고령 사용자, 시설 내 동선, 식후 업무 흐름을 바탕으로 투입구 높이와 크기, 식판 6개를 수납하는 리프트 구조를 설계했습니다.
설계 과제
케어시설의 식후 업무에서 반복되는 식판 회수를 돕기 위한 서비스 로봇 연구입니다. 고령 사용자의 앉은 자세와 돌봄 인력의 동선, 식판을 반납하고 수거하는 흐름을 설계 조건으로 삼았습니다.
Approach
디자인의 핵심
- 01
앉은 자세에서의 접근
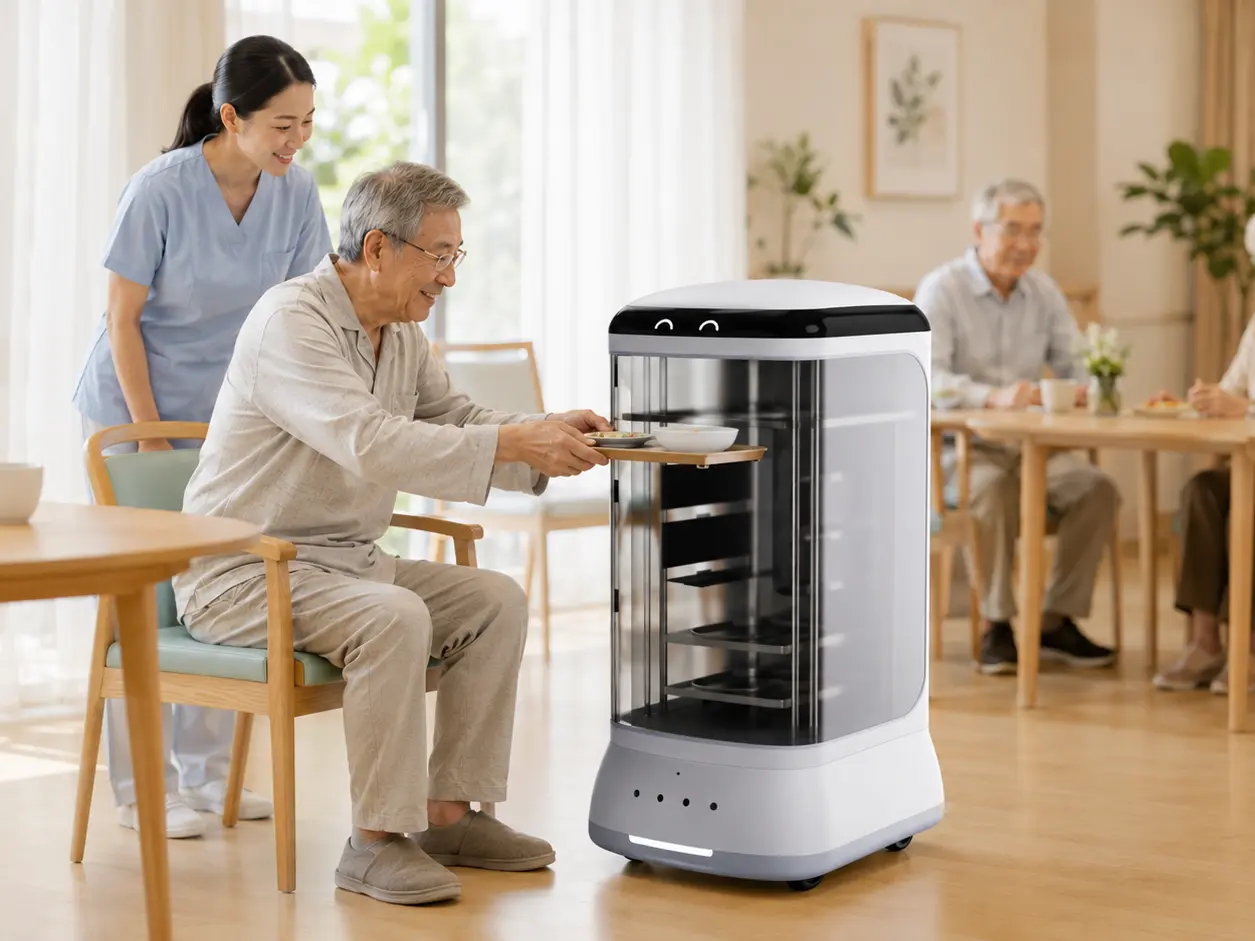
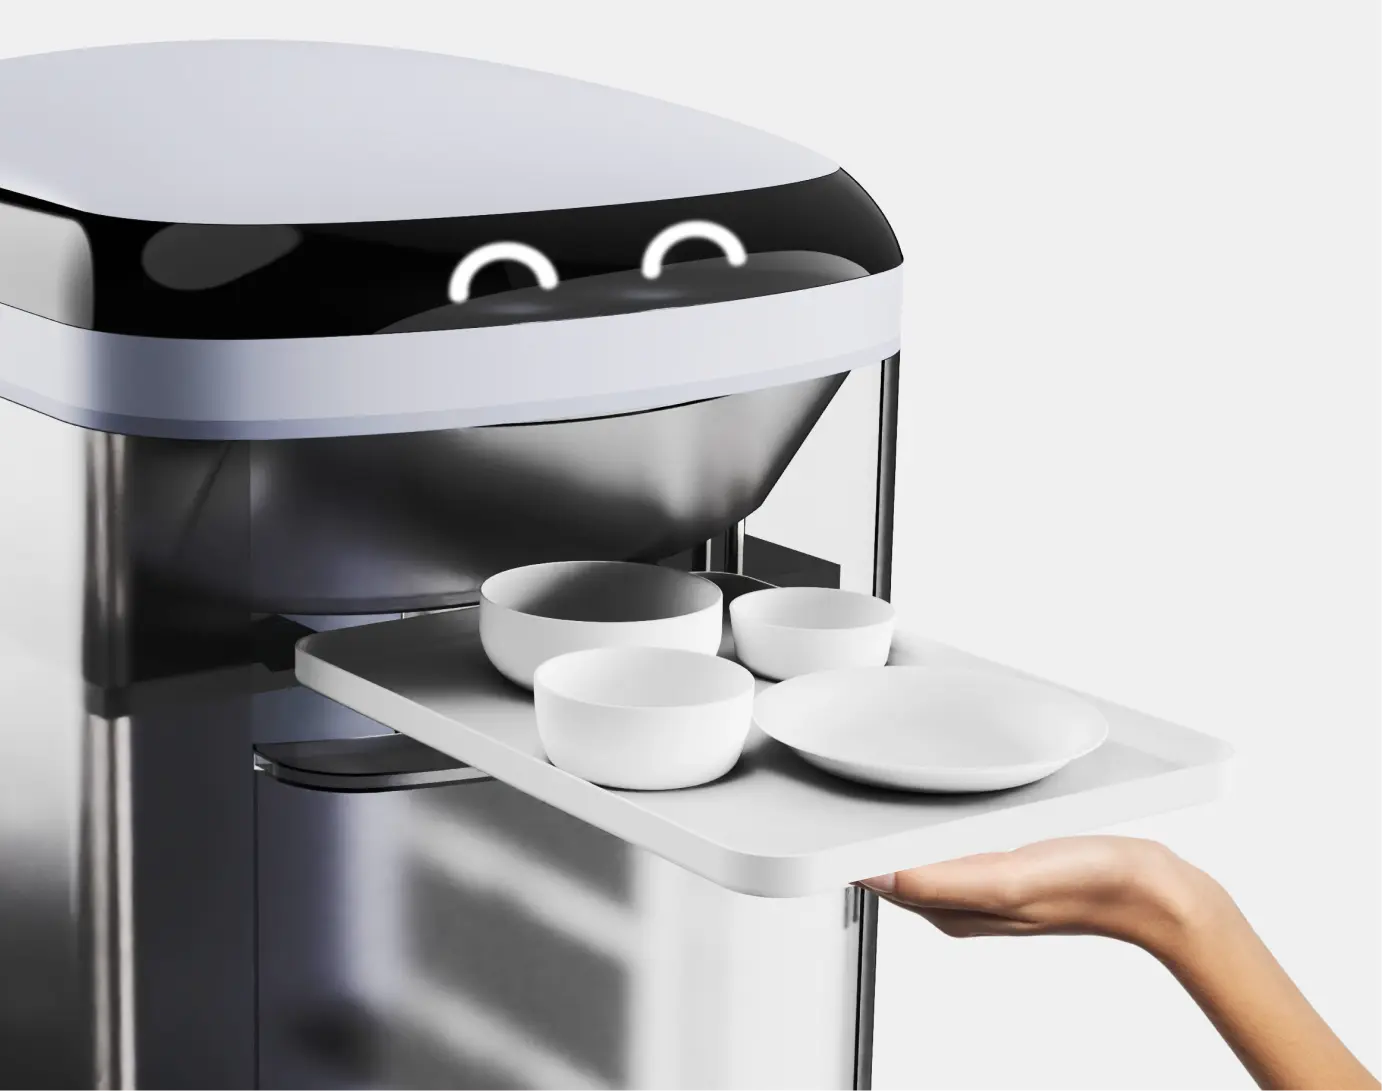
현장 관찰과 돌봄 인력 인터뷰를 바탕으로 식판 투입구의 높이와 크기를 설계했습니다. 고령 사용자가 앉은 자세에서 식판을 반납하는 장면을 중심으로 형태를 검토했습니다.
- 02
소형 본체의 수납 구조
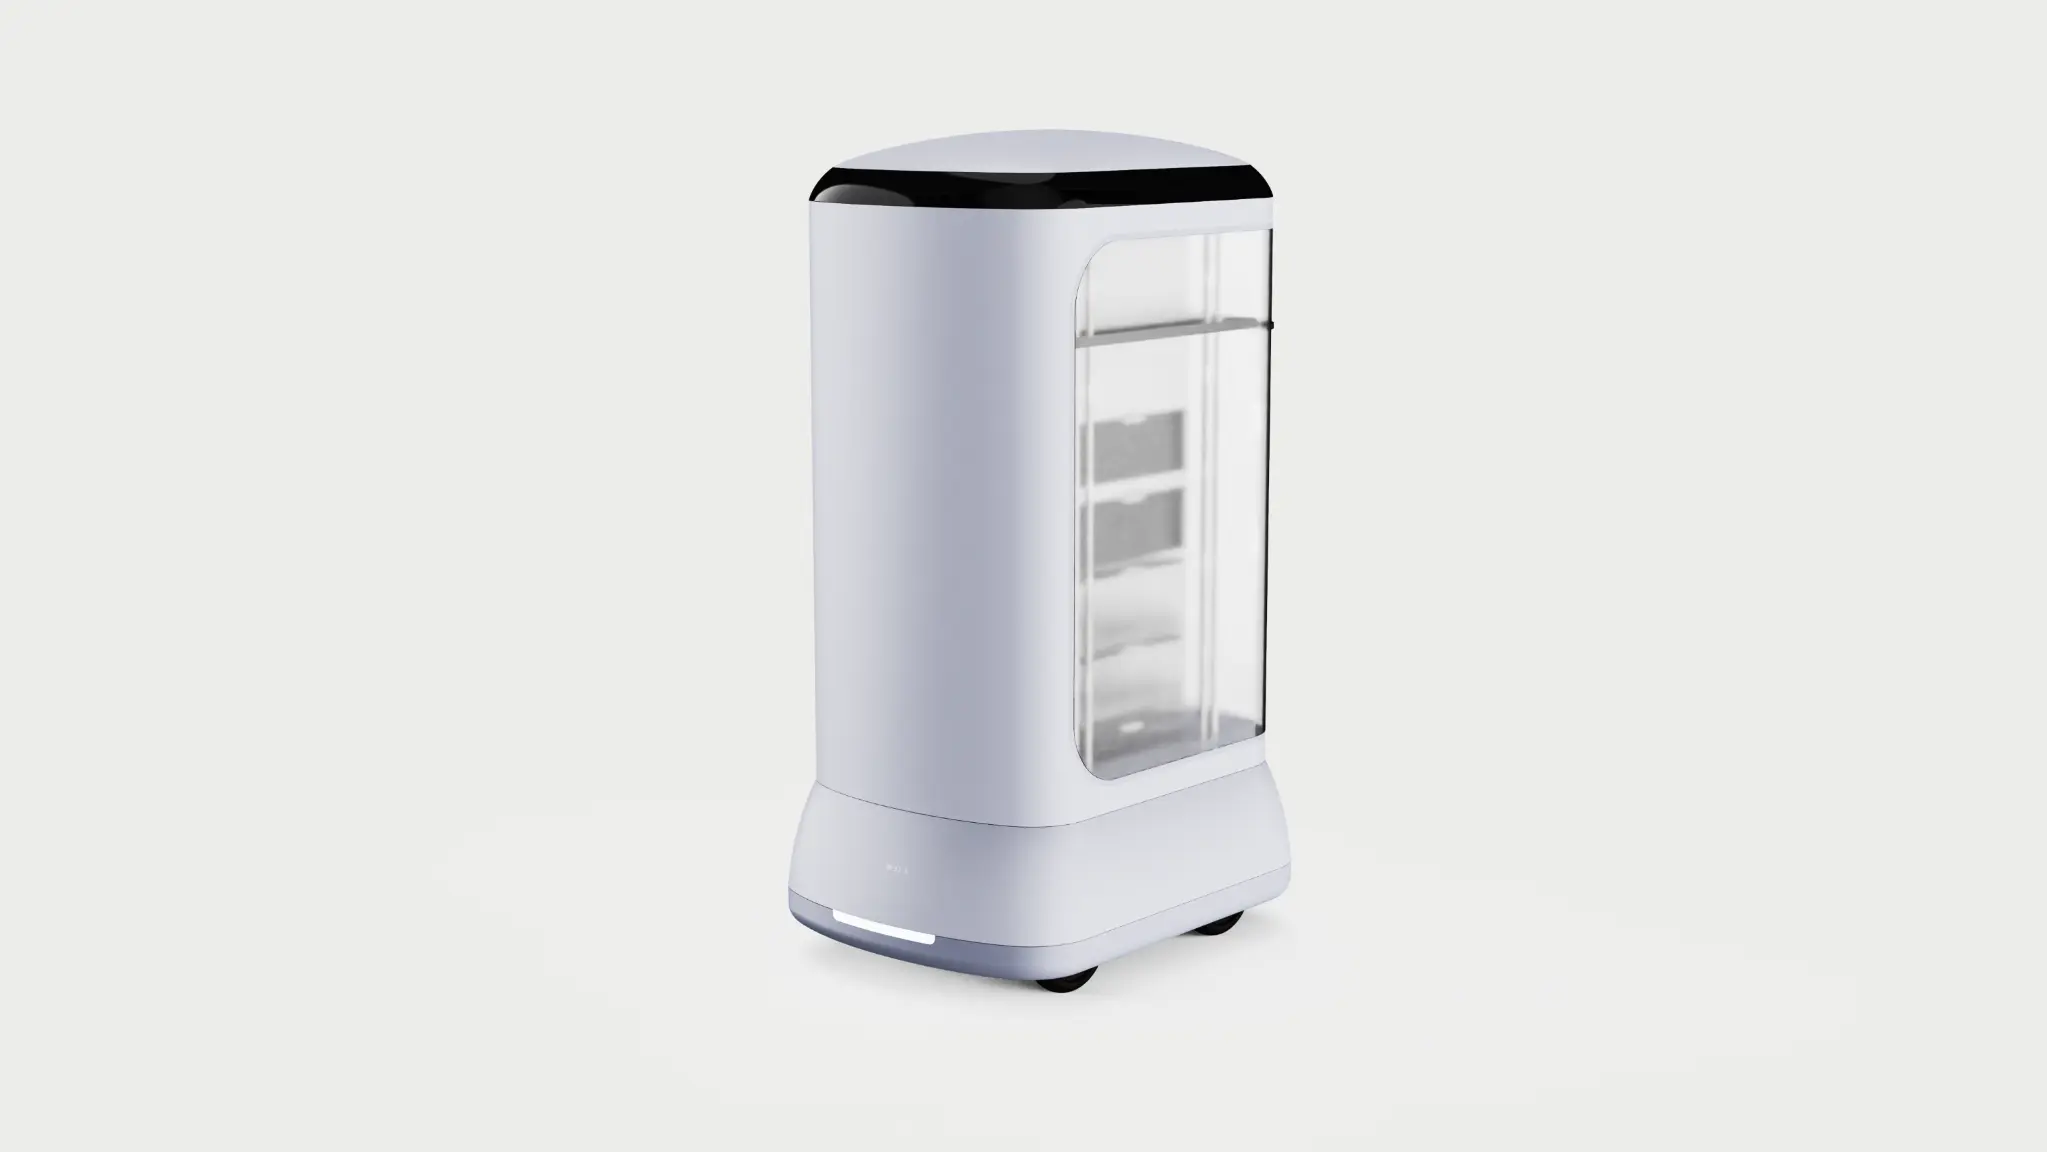
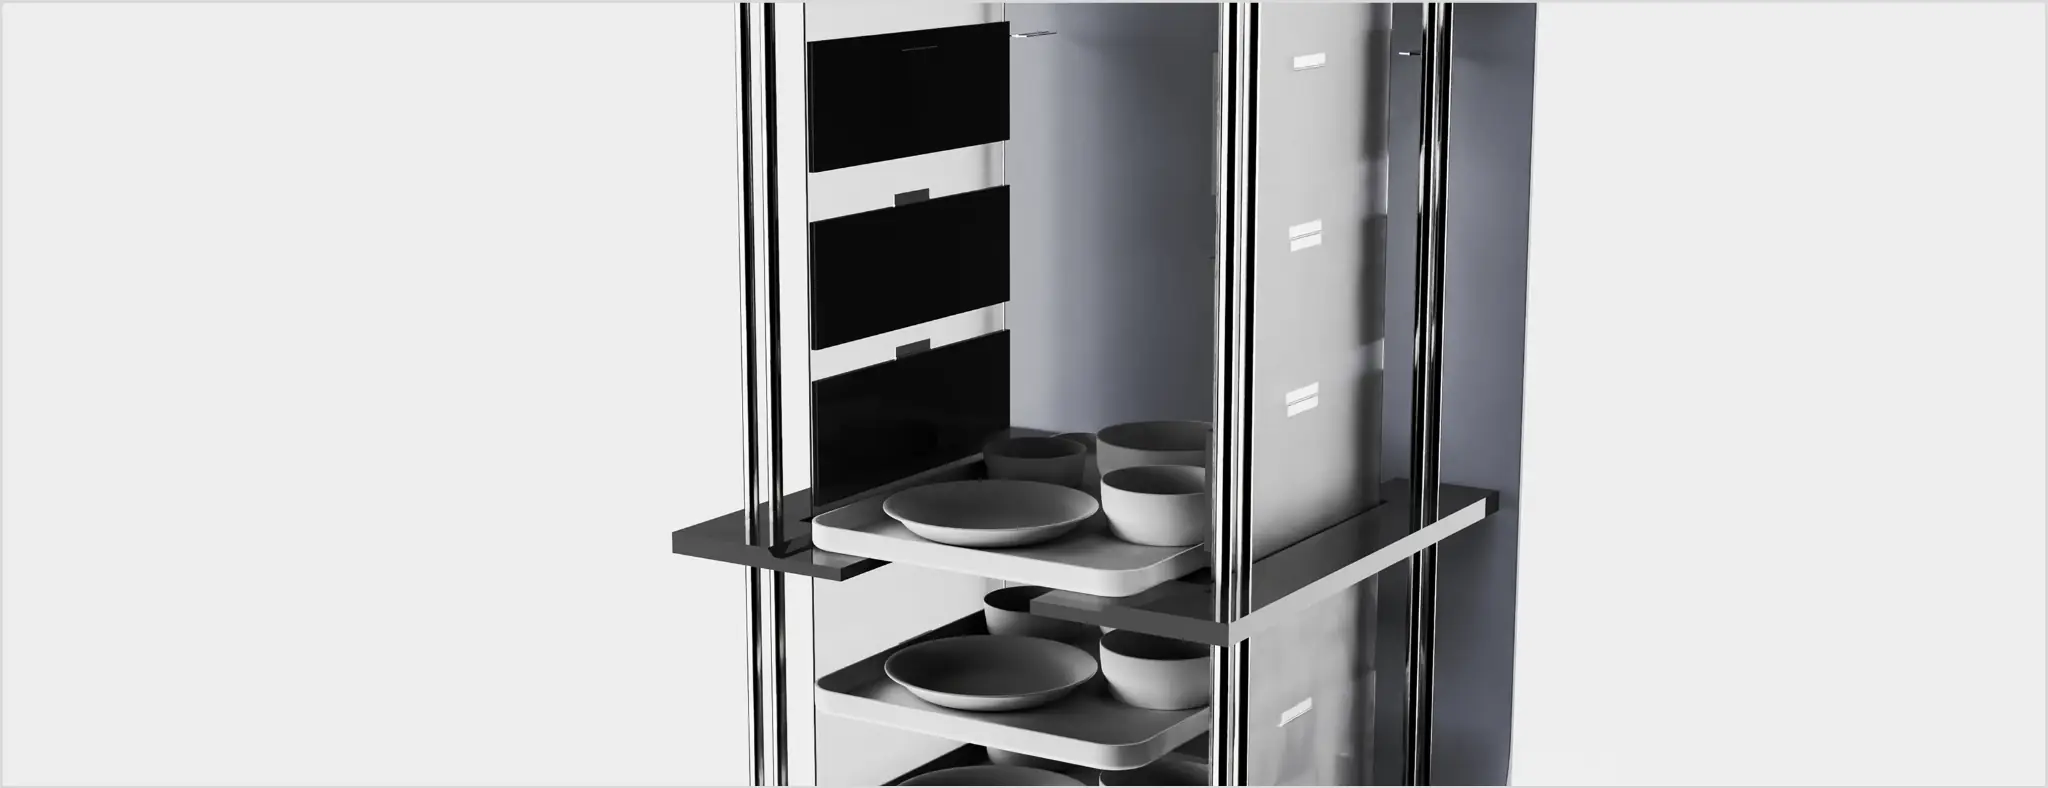
식판 6개를 수납하는 수직 리프트와 인출형 트레이를 구성했습니다. 투입구, 투명 수납부, 후면 접근 구조를 소형 이동 베이스 위에 통합했습니다.
- 03
시설 업무 흐름과의 연결
식사 공간의 이동 경로와 식후 회수 업무를 함께 살폈습니다. 자율 이동과 식판 수납을 결합해 돌봄 인력의 반복적인 회수를 지원하는 제품 방향을 제안했습니다.
Details
형태와 경험의 디테일
Outcome
작업 범위와 결과
현장 조사, 제품 디자인과 프로토타입을 바탕으로 석사 논문을 완성했습니다. 연구 결과는 투입구의 접근성과 식판 수납 구조, 시설 내 사용 흐름을 연결하는 디자인 제안으로 정리했습니다.